Un dron con bigotes busca el camino donde las cámaras se quedan ciegas

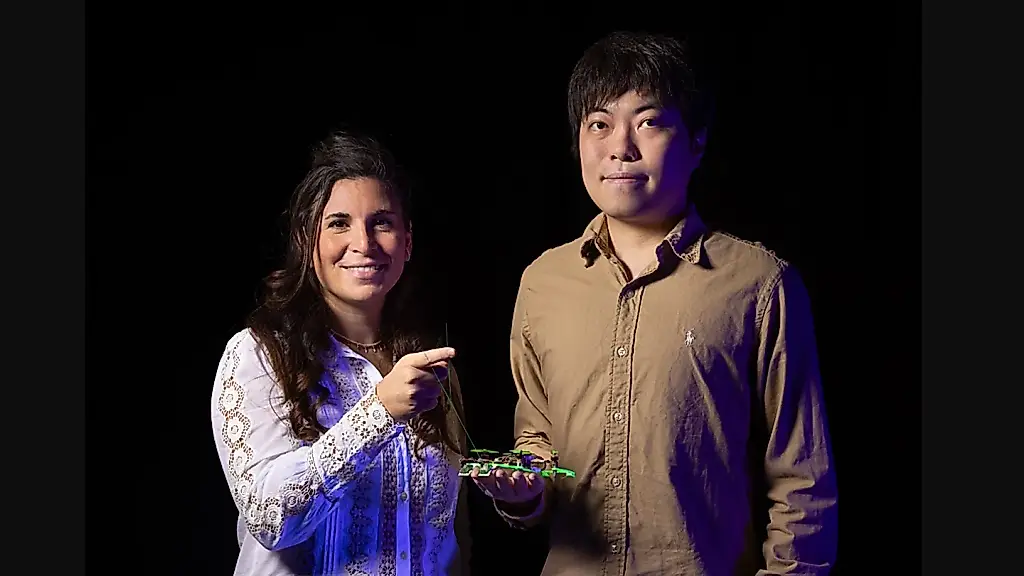
Un equipo de científicos de la Universidad Tecnológica de Delft, en los Países Bajos, ha desarrollado un diminuto dron de menos de 100 gramos que sabe orientarse con unos «bigotes» artificiales. A diferencia de los drones habituales, que dependen de cámaras, lidar o navegación por satélite, este aparato obtiene información del espacio mediante el contacto físico con las superficies que lo rodean.
En la parte delantera del dron hay dos finos pelos inclinados en vertical. Cada uno está conectado a un sensor de presión en miniatura. Cuando un pelo roza una pared, un escombro u otro obstáculo, el sensor registra el cambio de presión. Con esos datos, el sistema calcula la posición del aparato respecto a los objetos más cercanos.
El principio está inspirado en los roedores y otros mamíferos, que utilizan las vibrisas faciales —pelos sensibles— para desplazarse por espacios estrechos cuando hay poca visibilidad. «Queremos dotar a los drones de un tacto más desarrollado, no para manipular objetos en el aire, sino para un nuevo tipo de navegación táctil», explicó Salua Hamaza, profesora asociada de interacción física aérea e inteligencia corporeizada.
En un aparato tan pequeño, cada gramo, cada milivatio de energía y cada byte de memoria cuentan. Por eso, los investigadores tuvieron que resolver el problema de las corrientes de aire: el viento puede desviar los «bigotes» y generar señales falsas que parecen contactos. El equipo diseñó un programa ligero que distingue en tiempo real la turbulencia del contacto real con una superficie. Según sus autores, el procesamiento tiene una precisión de milímetros.
Todo el software instalado en el dron ocupa apenas 34 kilobytes de memoria. Es mucho menos potencia de cálculo de la que suelen necesitar los sistemas de navegación de los drones grandes. Gracias a ello, el aparato puede interpretar por sí solo los datos del entorno, sin enviar los cálculos a un ordenador externo.
«Queríamos demostrar que el tacto no tiene por qué exigir un mayor tamaño ni más potencia de cálculo», dijo Chaoxiang Ye, doctorando e investigador de la Universidad Tecnológica de Delft.
Naturalmente, este dron no va a ganar ninguna carrera de velocidad. En cambio, su capacidad para «tantear» el espacio podría ser útil en lugares donde la visión de la tecnología apenas sirve: entre humo, polvo y oscuridad, o en medio de estructuras dañadas.
Una posible aplicación sería buscar personas en edificios parcialmente derrumbados. El pequeño dron podría adentrarse en pasadizos estrechos e inestables antes que los equipos de rescate, tocar las estructuras cercanas, evaluar posibles rutas y hacerse una idea sencilla del espacio. La navegación táctil también serviría donde no haya GPS o las cámaras no puedan reconocer bien el entorno.
La tecnología aún no sustituye a los sensores habituales ni convierte al dron en un roedor volador de rescate. Pero añade un importante canal de percepción de reserva: basado en el contacto, sencillo y casi ingrávido.
PEREC.RU
Investigadores neerlandeses de la Universidad Tecnológica de Delft han desarrollado un dron en miniatura de menos de 100 gramos que puede orientarse con unos «bigotes» artificiales. La tecnología está pensada para situaciones en las que los sistemas de navegación habituales —cámaras, sensores ópticos y GPS— funcionan mal o no funcionan en absoluto.
En la parte delantera del aparato hay dos finos pelos inclinados hacia arriba. Debajo de cada uno hay un sensor de presión en miniatura. Cuando el pelo toca una superficie cercana, como una pared, un escombro o un elemento de una estructura dañada, el sensor registra un cambio de presión. Después, el software utiliza esos datos para calcular la posición del dron respecto a los objetos que lo rodean.
A partir de la información táctil, el dron puede esquivar obstáculos, mantener el contacto con las estructuras y crear una representación sencilla del espacio. El principio está tomado de los roedores y otros mamíferos, que utilizan las vibrisas faciales para moverse por lugares estrechos cuando la visibilidad es limitada.
El valor práctico del desarrollo está ligado a su reducido tamaño. En drones de menos de 100 gramos, instalar sensores pesados consume enseguida el peso y la energía disponibles. Por eso, los investigadores necesitaban un sistema ligero, rápido y eficiente.
El principal problema técnico eran las corrientes de aire. El viento puede desviar los pelos artificiales y generar señales que parecen indicar contacto con una superficie. Para resolverlo, el equipo desarrolló un programa compacto que distingue en tiempo real la turbulencia del contacto real. El procesamiento tiene una precisión de milímetros.
Todo el software instalado ocupa solo 34 kilobytes de memoria. Así, el dron procesa por sí mismo los datos del entorno sin depender de un ordenador externo. Los investigadores subrayan que la navegación táctil puede funcionar sin aumentar el tamaño del aparato ni exigir un incremento significativo de la potencia de cálculo.
El sistema no está pensado para los drones más rápidos. Su punto fuerte es operar en condiciones difíciles: entre humo, polvo y oscuridad, en infraestructuras destruidas y en lugares sin GPS. Una aplicación especialmente prometedora serían las operaciones de rescate en edificios derrumbados. El pequeño dron podría entrar en espacios estrechos e inestables antes que las personas, evaluar las estructuras y buscar posibles pasadizos.
La tecnología aún no sustituye a las cámaras ni a otros sensores, pero puede convertirse en un canal de percepción adicional. Cuando la óptica deja de servir, el contacto físico permite al aparato seguir orientándose en el entorno.